

Erkrankungen, die eine Operation notwendig machen, müssen in Zukunft für den Patienten noch sicherer und schonender und dennoch kosteneffizient behandelt werden. Um die Therapie sicher und gleichzeitig bezahlbar zu gestalten, sind neue Verfahren in der Chirurgie und der interventionellen Gastroenterologie zu realisieren.
Um auf die zu erwartenden grundlegenden methodischen Veränderungen in der klassischen Viszeral-Chirurgie (offen-konventionell und laparoskopisch) sowie der interventionellen Gastroenterologie reagieren zu können, erfordert dies neben der Entwicklung neuer therapeutischer Strategien die Etablierung und Optimierung neuer Strukturen und Prozesse (Workflows) im Operationssaal. Daraus ergeben sich am Ende auch eine bessere Auslastung der Operationssäle und Geräte sowie ein effizienterer Einsatz des Personals.
Die erforderlichen Optimierungen sollen durch die Entwicklung einer hochintegrierten, erstmalig aktiv mit dem Chirurgen kooperierenden und (teil-)autonom agierenden Umgebung für die interventionelle Viszeralmedizin realisiert werden.
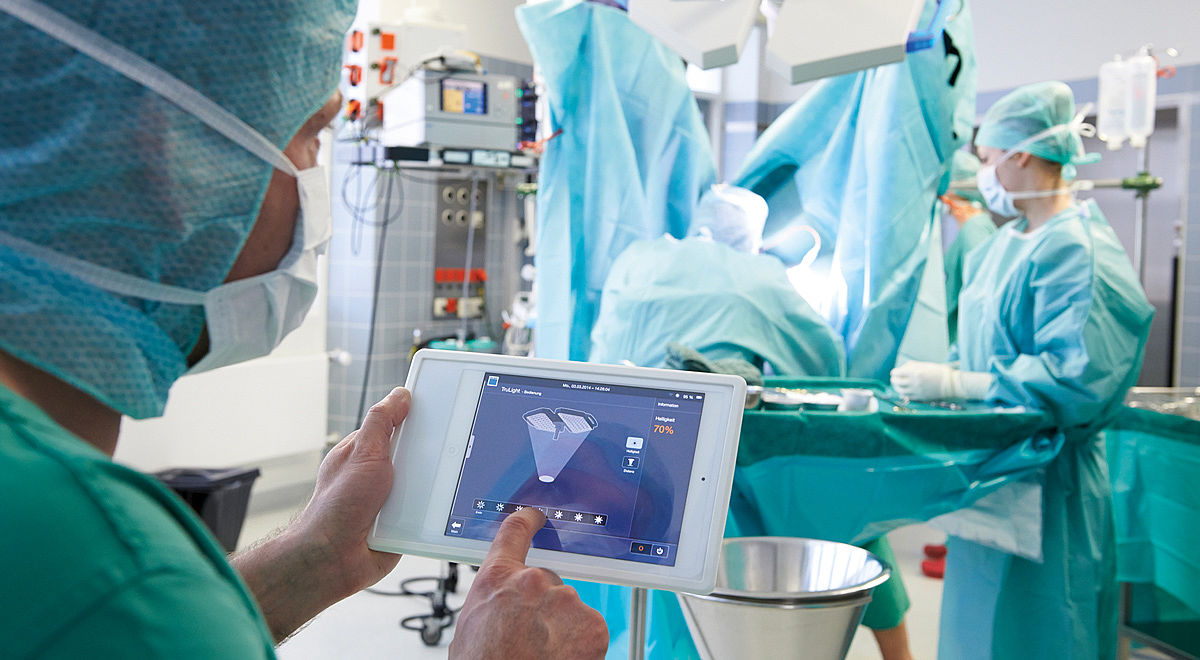
Dafür wurden im Rahmen des von der Bayerischen Forschungsstiftung unterstützten Forschungs- und Entwicklungsprogramms „Interventionsarbeitsplatz 2025“ in der Chirurgischen Klinik des Klinikums rechts der Isar in enger Kooperation mit dem Medizintechnikunternehmen TRUMPF Medical, Puchheim, zwei Hightech-Operationssäle eingerichtet, die alle Möglichkeiten für künftige Weiterentwicklungen in der Chirurgie und der interventionellen Endoskopie des Magen-Darm-Trakts bieten werden.
Abgesehen von der Ausstattung mit den modernsten derzeit kommerziell verfügbaren Systemkomponenten, wurde besonderer Wert auf eine durchgängige Systemintegration gelegt. Ein wesentliches Ziel des jüngst begonnenen Forschungsprojektes ist dabei die zentrale Ansteuerung aller verwendeten Geräte und Funktionalitäten über ein spezielles Netzwerk. Die Idee: Ein System aus vernetzten Sensoren soll eine zentrale Kontrollinstanz in Echtzeit mit allen Informationen über den aktuellen OP-Ablauf versorgen.
Diese Form von „übergeordneter Intelligenz“ soll zukünftig ermöglichen, die aktuelle Situation im OP zu analysieren, zu interpretieren und gegebenenfalls auch Vorschläge für den weiteren Arbeitsablauf zu machen. Annäherungsweise ist diese Kontroll- und Regelungsinstanz mit einem Fahrer-assistenzsystem vergleichbar: Das System hat die Standardabläufe einer OP vorliegen, gibt damit „den Gang durch die Operation“ vor und wirkt so unterstützend mit. In Echtzeit bietet es währenddessen Alternativen an oder warnt vor Abweichungen, wobei der Chirurg jedoch immer die Gesamtleitung der Operation innehat.
Die konventionelle „offene“ Chirurgie wird wahrscheinlich künftig immer mehr von minimal-invasiven Interventionen abgelöst werden, die nicht nur allein Angelegenheit des Chirurgen sein werden, sondern auch die Mitwirkung von interventionellen Gastroenterologen und Radiologen erfordern. Daher ist der OP sowohl für die offene und laparoskopische Chirurgie als auch für endoluminale (flexible-endoskopische) Eingriffe apparativ ausgestattet. Nicht zuletzt werden darüber hinaus sogar interventionelle intravaskuläre Maßnahmen möglich sein.
Die Erweiterung der funktionellen Möglichkeiten und die interdisziplinäre Einsetzbarkeit unterscheidet die Neueinrichtung der beiden Operationssäle am Klinikum rechts der Isar von bisherigen, sodass für diese neuen Optionen die Bezeichnung „kooperative Interventionsumgebung“ verwendet wird. Dadurch soll zum Ausdruck gebracht werden, dass die operativen beziehungsweise interventionellen Behandlungsmöglichkeiten heute schon weit über das hinausreichen, was man üblicherweise mit der „chirurgischen Operation“ verbindet.
Der operative Arbeitsplatz der Zukunft muss mehr bieten: Neben der selbstverständlich in vielen Fällen immer noch nötigen „offenen Chirurgie“ auf höchstem Niveau müssen aber ebenso laparoskopische Eingriffe wie auch Operationen „von innen und außen“ – was die Kombination von
Laparoskopie und gleichzeitigen Maßnahmen mittels Magen- und Darmspiegelung bedeutet – möglich sein (sogenannte Hybrid- oder Rendezvous-Operationen). Diese technische Ausstattung ist die Basis für die Bearbeitung umfangreicher wissenschaftlicher Fragestellungen, die beantwortet werden müssen, um das Konzept der „kooperativen“ Interventionsumgebung in der klinischen Realität zu verwirklichen.
Eine Grundvoraussetzung für die „Kooperationsfähigkeit“ im OP ist die Modellierung der Prozessabläufe, die schon in einem technischen oder industriellen Umfeld im Allgemeinen keine triviale Aufgabe ist. Noch viel komplexer ist sie bei medizinischen Eingriffen, die durch ein extrem hohes Maß an Variabilität gekennzeichnet sind.
Es ist die Aufgabe der beteiligten Anwender (Chirurgen, Gastroenterologen), interventionelle Eingriffe – so weit wie möglich – evidenzbasiert zu standardisieren und im darauffolgenden Schritt detaillierte Ablaufbeschreibungen zu generieren. Selbstverständlich müssen dabei alle möglichen Abweichungen berücksichtigt werden, mit denen praktisch immer bei der konkreten Durchführung eines Eingriffs gerechnet werden muss. Der Eingriff muss also „modelliert“, standardisiert werden.
Als nächstes müsste im Anschluss daran dieses standardisierte chirurgische Wissen von ingenieurwissenschaftlicher Seite aus prozesstechnisch aufbereitet werden. Das bedeutet, dass die Geräte und Instrumente entsprechend dieses Wissens maschinentauglich integriert werden müssen.
Im dritten und anspruchsvollsten Schritt muss das Operationsunterstützungssystem dann dazu befähigt werden, eine genaue Analyse der aktuellen OP-Situation in Echtzeit vorzunehmen und so den präzisen Stand des Eingriffs zu erkennen. Dazu müsste es zu jedem Zeitpunkt mit umfassenden Informationen über den Verlauf versorgt werden. Diese Informationen kommen beispielsweise von Sensoren an den einzelnen Funktionssystemen (zum Beispiel OP- Tisch, Raum- und OP-Tisch-Beleuchtung), durch aktives Tracking der Personen am OP-Tisch sowie von den jeweils eingesetzten Instrumenten.
Bei hochstandardisierten Eingriffen und ausreichendem Informationszufluss sollte es dann möglich sein, für jeden einzelnen Operationsschritt eine charakteristische Gesamtkonstellation von Sensor- beziehungsweise Zustands- oder Funktionsdaten zu definieren. Und dies idealerweise unter Berücksichtigung der Historie, die die Zeitdauer und den bisherigen Ablauf der OP beinhalten würde.
Da sich dadurch nun jede mögliche Situation durch ein charakteristisches und spezifisches „Muster“ beschreiben lässt, sollte das Operationsunterstützungssystem jede beliebige Szene während des Operationsablaufs zukünftig identifizieren können.
Wenn es diesen Entwicklungsstand erreicht hat, ist es dann möglich, dass das Operationsunterstützungssystem zum Beispiel Dokumentations- und Organisationsaufgaben wie das Verfassen eines OP-Berichts, das Nachbestellen von Verbrauchsmaterial teilautomatisch generiert, selbstverständlich jedoch immer unter Kontrolle des Menschen. Darüber hinaus wäre durch den Vergleich zwischen Ist- und Sollzustand eine aktuelle Statuserfassung der OP sowie eine entsprechende Meldung an die übergeordneten Instanzen im OP möglich. Das System würde beispielsweise prüfen, ob der Verlauf der Operation ungestört ist, vom Regelverlauf abweicht, aber die weitere Entwicklung der OP noch unbedenklich ist oder ob die OP beispielsweise hochgradig irregulär ist und möglicherweise eine potenziell gefährliche Situation eintreten könnte.
Ein Fernziel könnte darüber hinaus sein, den weiteren Ablauf der Operation bis zu einem gewissen Maße so vorherzusagen, dass das Unterstützungssystem sozusagen vorausschauend agiert und beispielsweise die als nächstes erforderlichen Instrumente bereitstellen oder Entscheidungen für die nächsten Schritte vorschlagen kann und somit wirklich „kooperativ“ wird.
Diese „Workflow-Prädiktion“, also Vorhersage, ist naturgemäß noch einmal um Größenordnungen anspruchsvoller als die vorgenannte „Workflow-Analyse“. Sie setzt zunächst einmal die ganze Breite an Wissen voraus, über das ein Chirurg verfügt und aufgrund dessen er in der Lage ist, eine Operation in Abhängigkeit von der jeweiligen Situation sinnvoll voranzutreiben. Um dies nachzuahmen, muss das Unterstützungssystem nicht nur den konkreten, bisherigen OP-Verlauf für das Erstellen einer weiteren Verlaufsprognose einbeziehen. Es muss auch die spezifische Befundkonstellation des betroffenen individuellen Patienten kennen, den Trainings- und Erfahrungsstand des OP-Teams berücksichtigen und vieles mehr.
Wenn ein erfahrener chirurgischer Ober- oder Chefarzt zu einem Eingriff hinzugezogen wird, der von einem seiner Mitarbeiter gerade durchgeführt wird, wird er auch bei komplexen Eingriffen innerhalb von nur wenigen Sekunden oder höchstens Minuten genau die Situation erfasst haben und dann in der Lage sein, die erforderlichen nächsten Schritte zu bestimmen. Dass ein maschinelles System diese Ad-hoc-Situationsbewertung oder gar die sich daraus ergebenden Folgerungen in absehbarer Zeit wirklich in vergleichbarer Weise leisten kann, bleibt abzuwarten. Vielleicht wird es aber möglich sein, diesem Ziel zumindest ansatzweise näher zu kommen, wenn man sich auf hochstandardisierbare und weniger komplexe Eingriffe beschränkt und für die Prädiktion die exakten, detaillierten „Kenntnisse“ über die vorausgegangenen Aktionen verwertet.
Die Vision einer „kooperativen“ technischen Umgebung findet sich derzeit in vielen Lebensbereichen: am industriellen Arbeitsplatz, bei der Konstruktion von Fahrzeugen oder bei der Einrichtung des „Smart Home“. Die Gründe dafür sind vielfältig und plausibel, denn der Arbeitsfluss kann auf diese Weise mit hoher Wahrscheinlichkeit sehr viel effizienter und auch sicherer gemacht werden. Es ist deshalb an der Zeit, diese Ansätze auch im operativ-klinischen Bereich zu untersuchen und zu prüfen, ob sie mit Vorteilen für den Patienten, den Anwender und nicht zuletzt auch den Kostenträger verbunden sein könnten.
Autor: Prof. Dr. Hubertus Feussner
Leiter der Forschungsgruppe Minimal Invasive Interdisziplinäre Therapeutische Intervention (MITI), Chirurgische Klinik und Poliklinik der TU München
Kontakt: hubertus.feussner@tum.de